 ল্যাংগুয়া


সার্ভো মোটরের জন্য হেলিকাল টুথ ট্রান্সমিশন গিয়ারবক্স প্ল্যানেটারি রিডুসার AHL সিরিজ
প্ল্যানেটারি রিডুসার
প্ল্যানেটারি রিডুসারগুলি তাদের কর্মক্ষমতার জন্য অনেক শিল্পে ব্যাপকভাবে ব্যবহৃত হয়েছে। তাদের অনন্...
বিস্তারিত দেখুনযখন একটি সহযোগী রোবটের কব্জির জয়েন্ট 1.5 কেজি লোডের নিচে 0.08 মিমি প্রবাহিত হয়, তখন ব্যর্থ উপাদানটি খুব কমই সার্ভো মোটর হয়। এটি হ্রাসকারী। রোবোটিক জয়েন্ট অ্যাপ্লিকেশনে, হারমোনিক ড্রাইভ বনাম প্ল্যানেটারি গিয়ারবক্সের সিদ্ধান্ত অবস্থানগত নির্ভুলতা, টর্কের ঘনত্ব, সম্মতি এবং অন্য যেকোন সাবসেম্বলির চেয়ে বেশি খরচ নির্ধারণ করে। আসল প্রশ্নটি বিমূর্তটিতে কোন প্রযুক্তিটি ভাল তা নয়, তবে কোনটি জয়েন্টের গতি প্রোফাইলের সাথে মেলে।
এই নির্দেশিকা পরিমাপযোগ্য পরামিতি ব্যবহার করে উভয় প্রযুক্তির তুলনা করে: ব্যাকল্যাশ, টর্সনাল স্টিফেনেস, টর্কের ঘনত্ব, গতির ক্ষমতা এবং পরিষেবা জীবন। এটি একটি ব্যবহারিক নির্বাচন কাঠামোর সাথে শেষ হয় যা একজন ডিজাইন ইঞ্জিনিয়ার অর্ডার দেওয়ার আগে আবেদন করতে পারেন।
রোবোটিক জয়েন্টগুলির জন্য, একটি হারমোনিক ড্রাইভ কম ব্যাকল্যাশ এবং উচ্চ টর্কের ঘনত্ব প্রদান করে, যখন একটি প্ল্যানেটারি গিয়ারবক্স উচ্চতর দৃঢ়তা এবং নিউটন-মিটার প্রতি ভাল খরচ প্রদান করে।
ব্যাকল্যাশ হল আউটপুটের মুক্ত কৌণিক আন্দোলন যখন ইনপুট রাখা হয়। একটি রোবট জয়েন্টে, এটি নিয়ন্ত্রণ প্রতিক্রিয়ায় একটি মৃত অঞ্চল হিসাবে এবং দিক বিপরীত হলে অবস্থান ত্রুটি হিসাবে দেখায়। একটি সুরেলা ড্রাইভ একটি তরঙ্গ জেনারেটরের সাথে একটি ফ্লেক্সপ্লাইনকে বিকৃত করে, প্রায় কোনও ফাঁক ছাড়াই দুটি জালযুক্ত অঞ্চল তৈরি করে। একটি সাধারণ হারমোনিক ড্রাইভ 1 আর্কমিন বা তার চেয়ে ভালো ব্যাকল্যাশে পৌঁছায় এবং অনেক মডেল 0.5 আর্কমিন অর্জন করে। একটি স্ট্যান্ডার্ড প্ল্যানেটারি গিয়ারবক্সের সূর্য গিয়ার এবং প্ল্যানেট গিয়ারের মধ্যে অভ্যন্তরীণ ছাড়পত্র রয়েছে, তাই ব্যাকল্যাশ সাধারণত 3 থেকে 15 আর্কমিনের মধ্যে পড়ে; নির্ভুল গ্রহের একক উচ্চ মূল্যে 1 থেকে 3 আর্কমিনে পৌঁছায়।
ঘূর্ণন সঁচারক বল ঘনত্ব, যার অর্থ বাইরের ব্যাসের প্রতি ইউনিট রেট করা টর্ক, দ্বিতীয় নির্ধারক সংখ্যা। একটি হারমোনিক ড্রাইভের ফ্লেক্সস্পলাইন একটি বড়-ব্যাসের বৃত্তাকার স্প্লাইনের চারপাশে মোড়ানো থাকে, তাই একই প্যাকেজ আকার একটি তুলনামূলক গ্রহের গিয়ারবক্সের প্রায় দুই থেকে তিন গুণ টর্ক সরবরাহ করে। একটি রোবট জয়েন্টের জন্য, এর অর্থ একই পেলোড ক্ষমতা সহ একটি ছোট এবং হালকা কব্জি। একটি প্ল্যানেটারি গিয়ারবক্সের গ্রহের গিয়ারের জন্য আরও রেডিয়াল স্থান প্রয়োজন, এটি একই আউটপুট টর্কের জন্য ভারী করে তোলে।
| প্যারামিটার | হারমোনিক ড্রাইভ | প্ল্যানেটারি গিয়ারবক্স |
| ব্যাকল্যাশ | 1 আর্কমিন or better | 3-15 আর্কমিন |
| টর্কের ঘনত্ব | 2-3x বেসলাইন | বেসলাইন |
| ইনপুট গতি | 3,000-4,000 rpm | 5,000-10,000 rpm |
| কর্মদক্ষতা | 70-85% | 90-97% |
| শক লোড | কম | উচ্চ |
যখন প্রয়োজন নির্ভুল হোল্ডিং, সুরেলা হ্রাসকারী গভীর ডাইভ গাইড আরো বিস্তারিতভাবে কাছাকাছি-শূন্য ব্যাকল্যাশের নিয়ন্ত্রণ প্রভাব কভার করে।
 হোলো শ্যাফট সহ BSHF সিরিজ নমনীয় গিয়ার রিডুসার এই সুরেলা রিডুসার প্রায়-শূন্য ব্যাকল্যাশ এবং উচ্চ দৃঢ়তা অফার করে, এটি নির্ভুল হোল্ডিং অ্যাপ্লিকেশনের জন্য আদর্শ করে তোলে। এর কমপ্যাক্ট ঠালা-শ্যাফ্ট ডিজাইন স্থান-সীমাবদ্ধ রোবট জয়েন্টগুলির সাথে মানানসই, এবং কম টরসিয়াল দৃঢ়তা কন্ট্রোলার টিউনিংকে প্রভাবিত করে। পণ্য দেখুন →
একটি সুরেলা ড্রাইভ একটি প্ল্যানেটারি গিয়ারবক্সের তুলনায় কম টরসিয়াল দৃঢ়তা আছে, তবে এটিতে প্রায় কোনও প্রতিক্রিয়া নেই এবং সেই বাণিজ্যটি কন্ট্রোলারের প্রতিক্রিয়া কীভাবে পরিবর্তন করে।
লোডের নিচে কৌণিক বিচ্যুতির প্রতিরোধকে টরসিয়াল শক্ততা বলে। একটি প্ল্যানেটারি গিয়ারবক্স, যার মধ্যে বেশ কয়েকটি গ্রহের গিয়ার রয়েছে যা ঘূর্ণায়মান যোগাযোগে শক্ত; একটি ছোট ইউনিট প্রতি আর্কমিন 5 থেকে 10 Nm প্রদর্শন করতে পারে। একটি সুরেলা ড্রাইভ নরম, কারণ ফ্লেক্সপ্লাইনটি বাঁকানোর জন্য ডিজাইন করা হয়েছে। নিম্ন দৃঢ়তা, শূন্য-ব্যাকল্যাশ গ্যাপের সাথে মিলিত, অবস্থান লুপকে আরও অনুমানযোগ্য করে তোলে কিন্তু টরসিয়াল রেজোন্যান্স ফ্রিকোয়েন্সি কম করে।
একটি সুরেলা ড্রাইভ শূন্য ব্যাকল্যাশের জন্য কঠোরতা ট্রেড করে। কম গতিতে নির্ভুলতা ধরে রাখার জন্য, এটি প্রায় সবসময়ই ভাল বাণিজ্য।
যদি রোবট একটি ছোট পেলোড সহ কম গতিতে পয়েন্ট-টু-পয়েন্ট পজিশনিং করে, হারমোনিক ড্রাইভ জয়ী হয়। যদি জয়েন্টটিকে বাহ্যিক শক্তি প্রত্যাখ্যান করতে হয় বা উচ্চ ত্বরণ পরিচালনা করতে হয়, তবে শক্ত গ্রহের গিয়ারবক্সটি স্থিতিশীল করা সহজ, কারণ নিয়ন্ত্রণ লুপ উত্তেজনাপূর্ণ কাঠামোগত মোড ছাড়াই উচ্চ ব্যান্ডউইথ এ কাজ করতে পারে।
একটি প্ল্যানেটারি গিয়ারবক্স হল রোবোটিক জয়েন্টগুলির জন্য সঠিক পছন্দ যার জন্য 4,000 rpm-এর উপরে ইনপুট গতির প্রয়োজন, শক লোড থেকে বাঁচতে হবে, অথবা একটি আঁটসাঁট বাজেটের মধ্যে থাকতে হবে।
প্ল্যানেটারি গিয়ারবক্সগুলি রোবোটিক্সে সাধারণ কারণ তারা দক্ষ, প্রতি স্টেজে 90 থেকে 97%, শক্তিশালী এবং সাশ্রয়ী। এগুলি 5,000 থেকে 10,000 rpm ইনপুট গতিতে চলে, যখন একটি হারমোনিক ড্রাইভ সাধারণত 3,000 থেকে 4,000 rpm পর্যন্ত সীমাবদ্ধ থাকে কারণ ফ্লেক্সপ্লাইন উচ্চ গতিতে দ্রুত ক্লান্ত হয়ে পড়ে। গ্রহের গিয়ারগুলি একাধিক যোগাযোগ বিন্দু জুড়ে লোড ভাগ করে, তাই প্রভাব শক্তি বিতরণ করা হয়। একটি হারমোনিক ড্রাইভের পাতলা ফ্লেক্সপ্লাইন অত্যধিক পিক টর্ক বা সংঘর্ষে স্থায়ীভাবে বিকৃত হতে পারে। খরচ একটি তৃতীয় কারণ: একই ফ্রেমের আকারের একটি গ্রহের গিয়ারবক্সের সাধারণত হারমোনিক ড্রাইভের চেয়ে 30 থেকে 50 শতাংশ কম খরচ হয়। ছয় বা সাতটি জয়েন্ট সহ একটি রোবটের জন্য, এই পার্থক্যটি উল্লেখযোগ্য।
অনুশীলনে, অনেক রোবট নির্মাতারা কব্জির জয়েন্টগুলিতে একটি সুরেলা ড্রাইভ এবং কাঁধ এবং কনুইয়ের অক্ষগুলিতে একটি গ্রহের গিয়ারবক্স রাখে।
 সার্ভো মোটরসের জন্য AHL সিরিজ হেলিকাল প্ল্যানেটারি রিডুসার এই হেলিকাল প্ল্যানেটারি গিয়ারবক্সটি মসৃণ, কম-আওয়াজ অপারেশন এবং উচ্চ টর্ক ক্ষমতা প্রদান করে। এর অবিচ্ছেদ্য বিয়ারিং এবং রক্ষণাবেক্ষণ-মুক্ত গ্রীস ডাউনটাইম হ্রাস করে, এটি শিল্প রোবটগুলিতে কাঁধ এবং কনুইয়ের অক্ষের জন্য একটি সাশ্রয়ী পছন্দ করে তোলে। পণ্য দেখুন →
অবস্থানগত নির্ভুলতার প্রয়োজনীয়তা দিয়ে শুরু করে, তারপর ক্রমাগত টর্ক এবং গতি পরীক্ষা করে এবং অবশেষে খরচ এবং পরিষেবা জীবন তুলনা করে রিডুসার নির্বাচন করুন।
ক্রমানুসারে জয়েন্টের বাস্তব প্রয়োজনীয়তাগুলির মাধ্যমে কাজ করা সবচেয়ে সাধারণ ভুলকে প্রতিরোধ করে, যা একটি রিডুসার অর্ডার করছে যা টর্কের জন্য বড় কিন্তু নির্ভুলতার জন্য ছোট।
| যৌথ ফাংশন | প্রস্তাবিত হ্রাসকারী | যাচাই করার জন্য মূল বৈশিষ্ট্য |
| কব্জি ঘূর্ণন | হারমোনিক ড্রাইভ | ব্যাকল্যাশ 1 arcmin or better |
| কাঁধের অক্ষ | প্ল্যানেটারি গিয়ারবক্স | সর্বোচ্চ গতিতে রেট টর্ক |
| গ্রিপার অক্ষ | প্ল্যানেটারি গিয়ারবক্স | ইনপুট গতি above 5,000 rpm |
| টুল ফ্ল্যাঞ্জ | হারমোনিক ড্রাইভ | জিরো-ব্যাকল্যাশ আউটপুট |
একই ফ্রেমের আকারে উভয় প্রযুক্তির একটি নমুনা অর্ডার করুন এবং একটি লোড করা পরীক্ষা স্ট্যান্ডে ক্লোজড-লুপ অবস্থান ত্রুটি পরিমাপ করুন। ডেটা সরবরাহকারী ডেটাশিটের চেয়ে দ্রুত সিদ্ধান্ত নেবে।
BEITTO প্লানেটারি, নমনীয় গিয়ার এবং মাল্টি-আউটপুট রিডিউসার তৈরি করে, তাই একটি একক প্রযুক্তিতে লক করার পরিবর্তে স্টক করা পণ্য পরিবার থেকে একটি রোবোটিক জয়েন্ট নির্দিষ্ট করা যেতে পারে।
Zhejiang Beitto Transmission Technology Co., Ltd. (BEITTO) 18টি সিরিজে উচ্চ-নির্ভুল প্ল্যানেটারি রিডুসার, BSHF, BCSF এবং BCSG সিরিজে নমনীয় গিয়ার রিডুসার এবং ওয়ান-ইনপুট মাল্টিপল-আউটপুট ট্রান্সমিশনের জন্য একটি TD সিরিজ তৈরি করে। কোম্পানিটি 90 টিরও বেশি কর্মচারী এবং 20 বছরের বেশি গিয়ারবক্স শিল্পের অভিজ্ঞতা সহ একটি 12,000 বর্গ-মিটার কারখানা পরিচালনা করে। BEITTO-এর প্রোডাকশন ফ্লোর জাপানি নির্ভুল উত্পাদন পদ্ধতি এবং কঠোর মান নিয়ন্ত্রণ অনুসরণ করে, যেটি গুরুত্বপূর্ণ যখন একটি জয়েন্টকে দীর্ঘ পরিষেবা জীবনে রেট টর্ক রাখতে হবে।
রোবট যৌথ নমনীয়তা এবং লোড ক্ষমতার জন্য, TDCR সিরিজ একটি কমপ্যাক্ট মাল্টি-আউটপুট কনফিগারেশন প্রদান করে। দ TDCR সিরিজটি রোবট জয়েন্টের নমনীয়তা উন্নত করার জন্য ডিজাইন করা হয়েছে এবং কম ব্যাকল্যাশ বজায় রাখার সময় লোড ক্ষমতা।
 TD-CR সিরিজ ফাঁপা-খাদ সর্পিল বেভেল রিডুসার একটি ফাঁপা-শ্যাফ্ট আউটপুট এবং কম ব্যাকল্যাশ সহ, এই বেভেল গিয়ার রিডুসার রোবট জয়েন্টের নমনীয়তা এবং লোড ক্ষমতা বাড়ায়। এর রক্ষণাবেক্ষণ-মুক্ত নকশা এবং নমনীয় মাউন্টিং ইন্টিগ্রেশনকে সহজ করে, মাল্টি-অক্ষ সিস্টেমের জন্য সুরেলা ড্রাইভের পরিপূরক অফার করে। পণ্য দেখুন →
একটি সরবরাহকারীর থেকে বেছে নেওয়া যা উভয় প্রকারকে একই রোবটে দুটি ব্র্যান্ডের মিশ্রণের অংশ-সংখ্যার মন্থন এড়ায়।
মূল টেকঅ্যাওয়ে: নির্ভুলতার জন্য একটি হারমোনিক ড্রাইভ এবং গতি এবং খরচের জন্য একটি গ্রহগত গিয়ারবক্স ব্যবহার করুন।
একটি সুরেলা ড্রাইভে নিম্ন ব্যাকল্যাশ থাকে, সাধারণত 1 আর্কমিন বা তার চেয়ে ভালো। একটি নির্ভুল গ্রহের গিয়ারবক্স 1 থেকে 3 আর্কমিনে পৌঁছায়, কিন্তু একটি আদর্শ গ্রহের একক সাধারণত 3 থেকে 15 আর্কমিনের মধ্যে পড়ে।
এটি করতে পারে, তবে জয়েন্টে একই ফ্রেমের আকারের জন্য উচ্চতর ব্যাকল্যাশ এবং কম টর্কের ঘনত্ব থাকবে। প্ল্যানেটারি গিয়ারবক্স আরও দ্রুত চলবে এবং শক লোডগুলিকে আরও ভালভাবে পরিচালনা করবে, যা গ্রিপার অক্ষ সহ একটি কব্জিতে একটি সুবিধা হতে পারে।
সবচেয়ে বড় ঝুঁকি হল রেট করা টর্কের উপর ভিত্তি করে নির্বাচন করা। অনেক প্রকৌশলী টরসিয়াল কঠোরতা, ইনপুট গতি এবং জয়েন্টের প্রকৃত পুনরাবৃত্তিযোগ্যতা পরীক্ষা করতে ভুলে যান। খুব নরম একটি রিডুসার দোলন ঘটাতে পারে, এবং যেটি মোটরের সর্বোচ্চ গতির জন্য খুব ধীর তা এর পরিষেবা জীবনকে ছোট করে দেবে।
জয়েন্টে ক্রমাগত টর্ক দিয়ে শুরু করুন, ত্বরণের জন্য 2 থেকে 3 এর পিক ফ্যাক্টর দিয়ে গুণ করুন, তারপর প্রয়োজনীয় ইনপুট গতি নিশ্চিত করুন। যদি জয়েন্টের সূক্ষ্ম হোল্ডিংয়ের প্রয়োজন হয়, পজিশন কন্ট্রোল লুপের বিপরীতে ব্যাকল্যাশ এবং কঠোরতাও যাচাই করুন।

প্ল্যানেটারি রিডুসারগুলি তাদের কর্মক্ষমতার জন্য অনেক শিল্পে ব্যাপকভাবে ব্যবহৃত হয়েছে। তাদের অনন্...
বিস্তারিত দেখুন
এর উচ্চ-নির্ভুল বৈশিষ্ট্যের সাথে, প্ল্যানেটারি রিডুসার সফলভাবে 3 মিনিটের মধ্যে ব্যাকল্যাশ নিয়ন্ত...
বিস্তারিত দেখুন
গ্রহের হ্রাসকারীর বৈশিষ্ট্য 1. শান্ত: মসৃণ এবং শান্ত অপারেশন অর্জন করতে হেলিকাল গিয়ার ব্...
বিস্তারিত দেখুন
গ্রহের হ্রাসকারীর বৈশিষ্ট্য 1. উচ্চ নির্ভুলতা: স্ট্যান্ডার্ড ব্যাকল্যাশ হল 4 আর্ক মিনিট, ...
বিস্তারিত দেখুন
গ্রহের হ্রাসকারীর বৈশিষ্ট্য 1. শান্ত: মসৃণ এবং শান্ত অপারেশন অর্জন করতে হেলিকাল গিয়ার ব্...
বিস্তারিত দেখুন
1. এনবিআর সিরিজের প্ল্যানেটারি রিডুসার স্পাইরাল বেভেল গিয়ার ডিজাইন গ্রহণ করে, উচ্চ রেট আউটপুট টর...
বিস্তারিত দেখুন
1. হেলিকাল গিয়ার ডিজাইন গতি হ্রাস প্রক্রিয়া একটি হেলিকাল গিয়ার ডিজাইন গ্রহণ করে এবং এর দাঁত...
বিস্তারিত দেখুন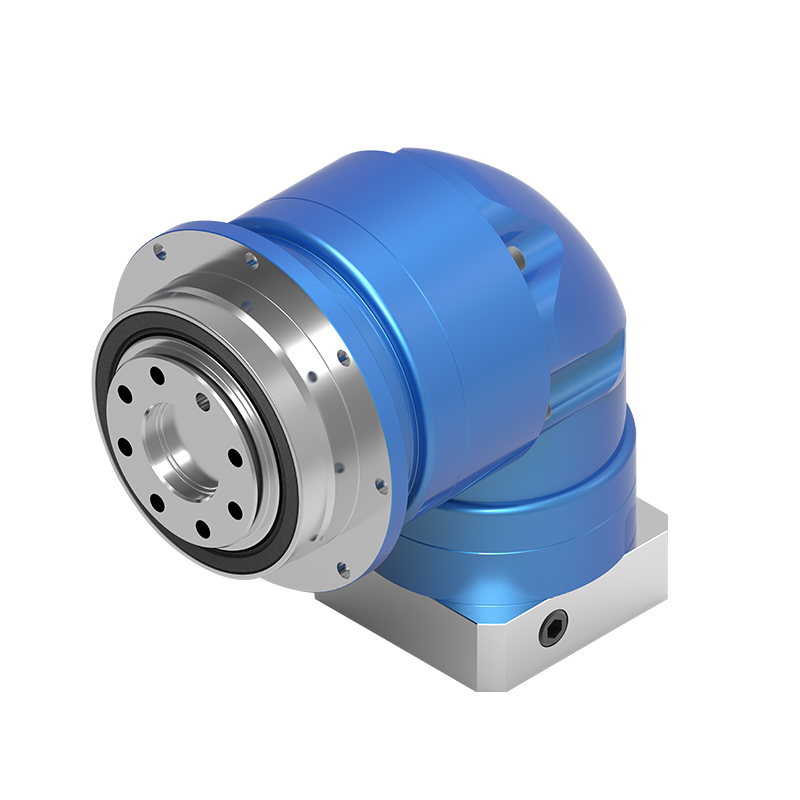
এনটিআর সিরিজের প্ল্যানেটারি রিডুসার স্পাইরাল বেভেল গিয়ার ডিজাইন গ্রহণ করে, যা সার্ভো মোটরের উচ্চ...
বিস্তারিত দেখুন
বিসিএসজি সিরিজের নমনীয় গিয়ার রিডিউসারটি হালকা এবং সহজ করার জন্য ডিজাইন করা হয়েছে, যা কেবল কার্...
বিস্তারিত দেখুন
BSHF সিরিজের নমনীয় গিয়ার রিডুসার একটি কম্প্যাক্ট কাঠামোর সাথে একটি বড় ব্যাসের ফাঁপা শ্যাফ্ট ডি...
বিস্তারিত দেখুন

