 ল্যাংগুয়া


নিম্ন ব্যাকল্যাশ উচ্চ নির্ভুল টর্ক AHB প্ল্যানেটারি গিয়ারবক্স রিডুসার
প্ল্যানেটারি রিডুসার
গ্রহের হ্রাসকারীর বৈশিষ্ট্য 1. শান্ত: মসৃণ এবং শান্ত অপারেশন অর্জন করতে হেলিকাল গি...
বিস্তারিত দেখুনএকটি কমপ্যাক্ট SCARA রোবট হাত 0.4 সেকেন্ড সাইকেল সময়ে 24/7 পিক-এন্ড-প্লেস সম্পাদন করে, 2 কেজি পেলোড এবং 3,000 ঘন্টা একটানা অপারেশন সহ, রিডুসার-এ-জয়েন্ট সিদ্ধান্তকে ব্যবসা-সমালোচনা করে। কাঁধের অক্ষে, যেখানে সম্মিলিত বাহুর ভর এবং পেলোড সর্বোচ্চ মুহূর্ত তৈরি করে, সুরেলা ড্রাইভ বনাম প্ল্যানেটারি গিয়ারবক্স পছন্দ পুনরাবৃত্তিযোগ্যতা, রক্ষণাবেক্ষণের ব্যবধান এবং অক্ষ প্রতি মোট খরচ নির্ধারণ করে।
একটি SCARA জয়েন্টের একটি সংকীর্ণ অপারেটিং খাম থাকে তবে একটি আঁটসাঁট সহনশীলতা বাজেট। সুরেলা এবং গ্রহের নকশা তুলনা করার আগে, তিনটি অ-আলোচনাযোগ্য প্রয়োজনীয়তা সংজ্ঞায়িত করুন: অবস্থানের পুনরাবৃত্তিযোগ্যতা, মুহূর্তের কঠোরতা এবং সর্বোচ্চ ক্ষণিক টর্ক।
কনুই এবং কব্জির অক্ষের জন্য, একটি হারমোনিক ড্রাইভ একটি একক-পর্যায়ের ইউনিটে সর্বনিম্ন অর্জনযোগ্য ব্যাকল্যাশ প্রদান করে। নমনীয় বাইরের স্প্লাইন, বা ফ্লেক্সস্পলাইন, বৃত্তাকার স্প্লাইনের সাথে যোগাযোগ বজায় রাখতে বিকৃত হয়ে যায়, প্রিলোড সিস্টেম ছাড়াই প্রায় শূন্য ব্যাকল্যাশ দেয়।
 নিম্ন ব্যাকল্যাশ জয়েন্টগুলির জন্য BSHF সিরিজ নমনীয় গিয়ার রিডুসার একটি বড় ফাঁপা শ্যাফ্ট এবং কমপ্যাক্ট বডি দিয়ে ডিজাইন করা, এই রিডুসারটি ওজন কমানোর সময় উচ্চ টর্ক এবং দৃঢ়তা প্রদান করে, এটি হালকা ওজনের রোবট অস্ত্র এবং নির্ভুল জয়েন্টগুলির জন্য আদর্শ করে তোলে। পণ্য দেখুন →
হারমোনিক ড্রাইভগুলি একটি ছোট খামে উচ্চ হ্রাস অর্জনের সবচেয়ে হালকা উপায়। একটি একক পর্যায় 50:1 থেকে 160:1 প্রদান করে, যা একটি সেকেন্ডারি বেল্ট বা গিয়ার স্টেজ বাদ দেয়। একটি 2 কেজি পেলোড SCARA-এর জন্য, কনুই অক্ষ নগণ্য শক লোড দেখতে পায়, তাই ফ্লেক্সপ্লাইনের ক্লান্তি সীমা নামমাত্র শুল্কের ক্ষেত্রে একটি সীমাবদ্ধ কারণ নয়।
0.1 আর্কমিন বা তার কম
50:1 থেকে 160:1
0.9 কেজি
যেখানে একটি সুরেলা ড্রাইভ সংগ্রাম করে 10 কেজি বা বড় SCARA-তে কাঁধের অক্ষ। ওয়ান-পিস ফ্লেক্সপ্লাইন এবং বিয়ারিং অ্যাসেম্বলিতে একটি শক্ত প্ল্যানেটারি গিয়ার সেটের তুলনায় কম শক সহনশীলতা রয়েছে। সংঘর্ষ শনাক্তকরণ বা উচ্চ-গতির এন্ড-অফ-আর্ম টুলিং থেকে লোড স্পাইকগুলি ফ্লেক্সস্পলাইনের টর্ক ক্ষমতাকে অতিক্রম করতে পারে এবং স্থায়ী সেটের কারণ হতে পারে।
প্ল্যানেটারি গিয়ারবক্সগুলি বৃহত্তর SCARA রোবটের কাঁধের অক্ষ জয় করে কারণ তারা একটি স্প্লিট-লোড গিয়ার বিন্যাসের সাথে উচ্চ টর্ক এবং শক লোড পরিচালনা করে। বেশ কিছু প্ল্যানেট গিয়ার লোড ভাগ করে নেয়, তাই পিক টর্ক অনেক দাঁতের যোগাযোগ বিন্দুতে বিতরণ করা হয়।
 লো ব্যাকল্যাশ এবং হাই টর্ক সহ AHB প্ল্যানেটারি গিয়ারবক্স রিডুসার শক্ত এবং গ্রাউন্ড হেলিকাল গিয়ার সমন্বিত, এই রিডুসারটি মসৃণ, শান্ত অপারেশন এবং উচ্চ দৃঢ়তা প্রদান করে, এটিকে কাঁধের অক্ষগুলির জন্য উপযুক্ত করে তোলে যা ভারী বোঝা এবং ঘন ঘন বিপরীতমুখী হ্যান্ডেল করে। পণ্য দেখুন →
AHB ক্লাসে প্রিসিশন প্ল্যানেটারি রিডুসারগুলি সাধারণত স্ট্যান্ডার্ড প্রিসিশন সংস্করণে 1 থেকে 3 আর্কমিন ব্যাকল্যাশ এবং প্রিলোডেড আউটপুট বিয়ারিং সহ 0.5 থেকে 1 আর্কমিন অফার করে। শক্ত করা এবং নাকালের মাধ্যমে, গিয়ার দাঁতের ফ্ল্যাঙ্কগুলি ঘন ঘন স্টার্ট-স্টপ রিভার্সালের মধ্যেও পৃষ্ঠের পিটিং প্রতিরোধ করে। রোবট জয়েন্টগুলির জন্য নির্ভুল গ্রহের হ্রাসকারী নিয়মিত এই ধরনের শর্ত দেখুন।
আধুনিক প্ল্যানেটারি ইউনিটে ন্যূনতম-বায়াস প্রিলোড বা বিয়ারিং-ওয়াশার সলিউশন 0.1 মিমি এর নিচে রানআউট আনতে পারে। তারপরও, অভ্যন্তরীণ ফ্ল্যাঙ্ক ক্লিয়ারেন্স মানে আউটপুটে পরিমাপ করা ব্যাকল্যাশ অত্যাধুনিক ব্রেক বা ডুয়াল-ড্রাইভ স্টেজ ছাড়া প্রায় কখনোই 0.5 আর্কমিনের নিচে হয় না।
নীচের সারণীটি SCARA যৌথ নির্বাচনের জন্য সবচেয়ে প্রাসঙ্গিক মেট্রিক্সের সংক্ষিপ্ত বিবরণ দেয়।
| মেট্রিক | হারমোনিক ড্রাইভ | প্ল্যানেটারি গিয়ারবক্স | SCARA প্রাসঙ্গিকতা |
| ব্যাকল্যাশ | 0.1 আর্কমিন বা তার কম | 1 থেকে 3 আর্কমিন | বাছাই নির্ভুলতার জন্য গুরুত্বপূর্ণ |
| একক-পর্যায়ের অনুপাত | 50:1 থেকে 160:1 | 3:1 থেকে 10:1 | মোটরের আকার নির্ধারণ করে |
| টর্শিয়াল দৃঢ়তা | ভর প্রতি উচ্চ | উচ্চতর পরম মান | হাতের কম্পন প্রতিরোধ করে |
| শক লোড | flexspline দ্বারা সীমিত | চমৎকার | সংঘর্ষের বিরুদ্ধে গার্ড |
| 50% গতিতে একটানা টর্ক | পরিমিত | উচ্চ | কাঁধে বিষয় |
| সেবা জীবন | 10,000 থেকে 20,000 ঘন্টা | 20,000 থেকে 40,000 ঘন্টা | রক্ষণাবেক্ষণ পরিকল্পনা সংজ্ঞায়িত করে |
একটি গুরুত্বপূর্ণ কাঠামোগত পার্থক্য: হারমোনিক ড্রাইভগুলি গিয়ার যোগাযোগ তৈরি করতে ফ্লেক্সপ্লাইন বিচ্যুতির উপর নির্ভর করে এবং লোড একই সাথে বৃত্তাকার স্প্লাইন এবং ফ্লেক্সপ্লাইন দ্বারা বহন করা হয়। প্ল্যানেটারি গিয়ারবক্সগুলি লোড বিতরণ করতে তিন বা চারটি অভিন্ন গ্রহ ব্যবহার করে, তাই একটি ক্ষণস্থায়ী ওভারলোড আরও ক্ষমাশীল।
হারমোনিক ড্রাইভগুলি 50:1 অনুপাতে 60 থেকে 75 শতাংশ দক্ষতা প্রদান করে, যখন গ্রহের গিয়ারবক্সগুলি সাধারণত একই আউটপুট অনুপাতে 90 থেকে 95 শতাংশে পৌঁছায়। পার্থক্যটি অবিচ্ছিন্ন-শুল্ক SCARA অপারেশনগুলিতে তাপ উত্পাদন হিসাবে দেখায়। বিশ্রামে একটি হারমোনিক রিডুসারের উচ্চতর নো-লোড টর্ক কাটিয়ে উঠতে সার্ভো মোটরকে অবশ্যই অতিরিক্ত কারেন্ট সরবরাহ করতে হবে, যা কন্ট্রোলার লাভকে প্রভাবিত করে এবং একটি কমপ্যাক্ট বাহুতে তাপীয় প্রবাহ ঘটাতে পারে।
ZHEJIANG BEITTO TRANSMISSION TECHNOLOGY CO., LTD., যা BEITTO ব্র্যান্ডের অধীনে তৈরি করে, ক্ষেত্রটিতে বারবার এই ব্যর্থতার মোড প্রত্যক্ষ করেছে: একটি সুরেলা-চালিত কনুই যা দুই-শিফ্ট দিনের পরে অবস্থানের যথার্থতা হারায় কারণ সার্ভো উইন্ডিং তাপমাত্রা 15 ডিগ্রি সেলসিয়াসের উপরে বৃদ্ধি পায় না। প্ল্যানেটারি রিডুসারগুলি, তাদের সরল ঘূর্ণায়মান উপাদানের ক্ষতির সাথে, একই দায়িত্ব চক্রের অধীনে শীতল থাকে।
একটি পাঁচ-পদক্ষেপ মূল্যায়ন প্রক্রিয়া বাস্তবায়নের মাধ্যমে হ্রাসকারী প্রকার নির্বাচন করুন।
ক্ষেত্র থেকে একটি সাধারণ নিয়ম: যদি কাঁধের অক্ষের টর্ক 40 Nm-এর বেশি হয় এবং রোবটটি একটি কঠোর পরিচ্ছন্ন-ঘর অ্যাপ্লিকেশন চালায় না, তাহলে গ্রহের বিকল্পটি নিরাপদ নকশা পছন্দ। একটি 5 কেজি পেলোড ক্লাস SCARA-এর জন্য, কনুই এবং কব্জিতে সুরেলা ড্রাইভগুলি কম গিয়ারিং স্টেজ সহ একটি হালকা, সহজ বাহু অফার করে।
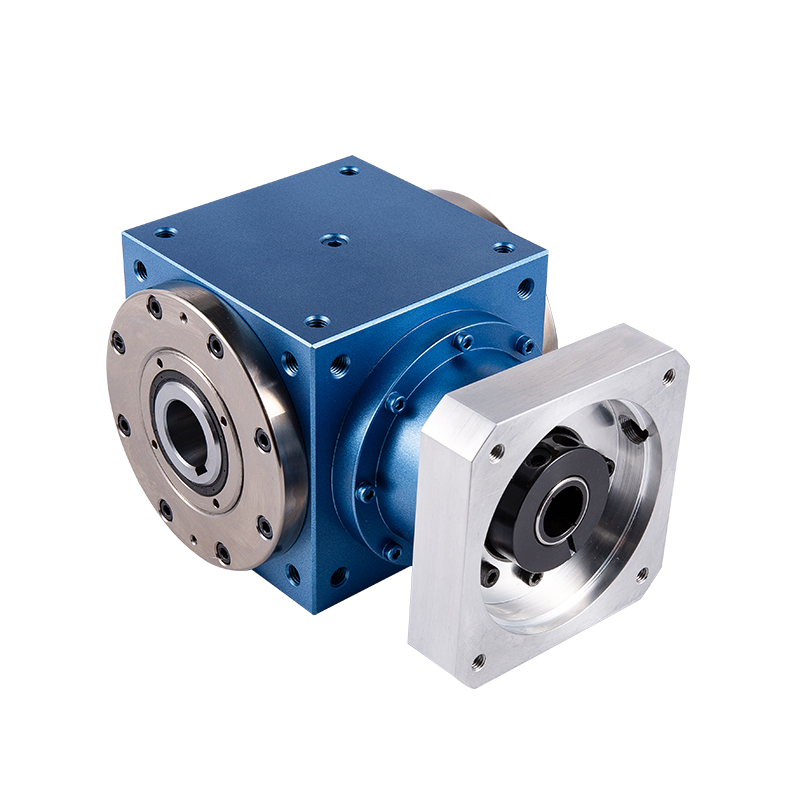 ফাঁপা শ্যাফ্ট আউটপুট সহ TD-CR সিরিজের স্পাইরাল বেভেল গিয়ার কমিউটার এই রিডুসারে নমনীয় রাউটিং এর জন্য একটি ফাঁপা শ্যাফ্ট ডিজাইন রয়েছে এবং কম ব্যাকল্যাশ এবং উচ্চ টর্ক সহ মসৃণ, দক্ষ পাওয়ার ট্রান্সমিশন প্রদান করে, কমপ্যাক্ট সিস্টেমে মাল্টি-অক্ষ কনফিগারেশন সমর্থন করে। পণ্য দেখুন →
চীন এবং ইউরোপের অনেক ইন্টিগ্রেটর হাইব্রিড SCARA আর্কিটেকচার তৈরি করে: কাঁধে একটি গ্রহীয় হ্রাসকারী, কনুই এবং কব্জিতে দুটি সুরেলা ড্রাইভ। এই পদ্ধতিটি কাঁধে টর্ক হেডরুম সংরক্ষণ করার সময় হাতের ওজন কম রাখে। TDCR সিরিজের একক-ইনপুট মাল্টিপল-আউটপুট রিডিউসার মাল্টি-অক্ষ মডিউলগুলিও পরিবেশন করতে পারে, একটি কমপ্যাক্ট রোবট আর্মে উপাদানের সংখ্যা হ্রাস করে।
সুরেলা এবং গ্রহগত উভয় ইউনিটেই, সার্ভো মোটরের দোদুল্যমান টর্ক দ্বারা সৃষ্ট কম্পন এবং অতিরিক্ত উত্তাপ থেকে ব্যর্থতার উদ্ভব হয়। Reducer নিজেই খুব কমই মূল; ইনপুট টর্ক কার্ভ এবং এন্ড-অফ-আর্ম টুলিং জড়তা এটিকে ট্রিগার করে। সুরেলা ড্রাইভে, বারবার শক-লোড ইভেন্টগুলি ফ্লেক্সপ্লাইনে মাইক্রোক্র্যাক তৈরি করে এবং অবশেষে একটি ফ্র্যাকচারে ছড়িয়ে পড়ে। গ্রহের এককগুলিতে, উচ্চ অক্ষীয় লোড থেকে ভারবহন পরিধান হল জীবনের শেষের মোড।
হ্যাঁ, এই পেলোড ক্লাসে সাধারণত কনুই এবং কব্জির অক্ষগুলিতে একটি সুরেলা ড্রাইভ ব্যবহার করা হয়। 0.1 আর্কমিন বা তার কম ব্যাকল্যাশ উচ্চ-নির্ভুলতা পিক-এন্ড-প্লেস ক্রিয়াকলাপ পরিবেশন করে এবং ছোট ভর হাতের গতিবিদ্যাকে পরিচালনাযোগ্য রাখে। কাঁধের অক্ষ, যদি একটি সুরেলা ইউনিট দ্বারা চালিত হয়, সংঘর্ষের অধীনে রেট টর্ক সীমার নীচে থাকা উচিত।
জয়েন্ট টর্ক যদি হারমোনিক ড্রাইভের রেট করা ক্ষমতার নিচে থাকে এবং রোবটটি 0.3 এর কম আর্কমিন পাথ বিচ্যুতি সক্ষম করে। 10 কেজি পেলোডের উপরে, গ্রহের উচ্চতর শক সহনশীলতা হল সিদ্ধান্তকারী ফ্যাক্টর। একটি রেট্রোফিটের জন্য একটি সার্ভো গেইন রিটিউনেরও প্রয়োজন হবে কারণ টর্সনাল দৃঢ়তা এবং প্রতিফলিত জড়তা পরিবর্তন হয়।
এটি ভারী কাঁধের অক্ষের উপর একটি প্ল্যানেটারি রিডুসার ব্যবহার করে এবং কব্জিতে সুরেলা ড্রাইভ ব্যবহার করে, যা কাজের জায়গায় কম-ব্যাকল্যাশ নির্ভুলতাকে ত্যাগ না করে সামনের দিকে উচ্চ কঠোরতা এবং শক সহনশীলতা দেয়। পেলোড 3 থেকে 10 কেজির মধ্যে হলে অনেক স্বয়ংক্রিয় সমাবেশ মেশিন এই বিভাজনটি গ্রহণ করে।

গ্রহের হ্রাসকারীর বৈশিষ্ট্য 1. শান্ত: মসৃণ এবং শান্ত অপারেশন অর্জন করতে হেলিকাল গি...
বিস্তারিত দেখুন
প্ল্যানেটারি রিডুসার একটি হেলিকাল গিয়ার ডিজাইন গ্রহণ করে, যা মসৃণ এবং শান্ত অপারেশন সক্ষম করে এব...
বিস্তারিত দেখুন
গ্রহের হ্রাসকারীর বৈশিষ্ট্য 1. শান্ত: মসৃণ এবং শান্ত অপারেশন অর্জন করতে হেলিকাল গিয়ার ব্...
বিস্তারিত দেখুন
গ্রহের হ্রাসকারীর বৈশিষ্ট্য 1. উচ্চ নির্ভুলতা: স্ট্যান্ডার্ড ব্যাকল্যাশ হল 4 আর্ক মিনিট, ...
বিস্তারিত দেখুন
আমাদের রিডিউসাররা হেলিকাল গিয়ারের কাটিং-এজ ডিজাইনের ধারণাকে অন্তর্ভুক্ত করে। ঐতিহ্যগত স্পার গিয়...
বিস্তারিত দেখুন
1. হেলিকাল গিয়ার ডিজাইন গতি হ্রাস প্রক্রিয়া একটি হেলিকাল গিয়ার ডিজাইন গ্রহণ করে এবং এর দাঁত...
বিস্তারিত দেখুন
TD-P সিরিজ রিডুসারটি তার চমৎকার কর্মক্ষমতা বৈশিষ্ট্য সহ শিল্প সংক্রমণ ক্ষেত্রে অনন্য সুবিধা দেখিয...
বিস্তারিত দেখুন
বিভিন্ন কাজের অবস্থার চাহিদা মেটাতে, TD-2P সিরিজ রিডুসার বিভিন্ন আউটপুট শ্যাফ্ট বিকল্প সরবরাহ করে...
বিস্তারিত দেখুন
বিসিএসএফ সিরিজের নমনীয় গিয়ার রিডিউসারটি ডিজাইনে চূড়ান্ত হালকাতা এবং সরলতা অনুসরণ করে, যা শুধুম...
বিস্তারিত দেখুন
BSHF সিরিজের নমনীয় গিয়ার রিডুসার একটি কম্প্যাক্ট কাঠামোর সাথে একটি বড় ব্যাসের ফাঁপা শ্যাফ্ট ডি...
বিস্তারিত দেখুন

